Inštitut za avtomatiko · Fakulteta za elektrotehniko, računalništvo in informatiko
Signal, kjer drugi vidijo le šum.
Laboratorij za obdelavo signalov in daljinsko vodenje je eden izmed treh laboratorijev Inštituta za avtomatiko na Fakulteti za elektrotehniko, računalništvo in informatiko Univerze v Mariboru. Raziskujemo obdelavo radarskih signalov in analizo sistemov v senzorsko-merilno-regulacijski tehniki, strojnem vidu, daljinskem zaznavanju in daljinskem vodenju — razvijamo metode za analizo radarskih, satelitskih in slikovnih podatkov, od zaznavanja brezpilotnih letalnikov do spremljanja vlažnosti tal iz vesolja.
Raziskovalna področja
Od surovega signala do uporabne odločitve.
Obdelava radarskih signalov
Analiza georadarskih in SAR podatkov za zaznavanje struktur pod površino ter oceno lastnosti tal.
Vizualna kontrola industrijskih izdelkov
Sistemi s kamero za samodejno kontrolo kakovosti – od iskanja poroznosti v aluminijastih odlitkih do prepoznave in merjenja položaja napisov.
Daljinsko zaznavanje
Obdelava satelitskih posnetkov za spremljanje vlažnosti tal in drugih okoljskih parametrov.
Daljinsko vodenje
Načrtovanje in vodenje avtonomnih ter robotskih sistemov, od dvokolesnih robotov do pogonov z ventilatorjem.
01 / Iz našega dela
Projekti in zaključna dela
Zaznava brezpilotnih letalnikov

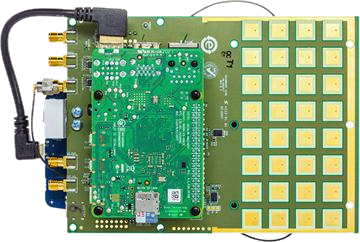
Kamera in radar FMCW pri 10 GHz skupaj zaznavata drone. Kamera jih prepozna z algoritmom YOLOv8 na platformi NVIDIA Jetson, radar izmeri razdaljo in hitrost – skupaj sta zanesljivejša v različnih vremenskih razmerah.
Iskanje zakopanih eksplozivov iz zraka
Miniaturni georadar na brezpilotnem letalniku. Tehniki SAR in mikrovalovne tomografije razkrijeta obliko in velikost zakopanega predmeta, strojno učenje pa ga razvrsti.
Metode za zaznavanje zakopanih objektov
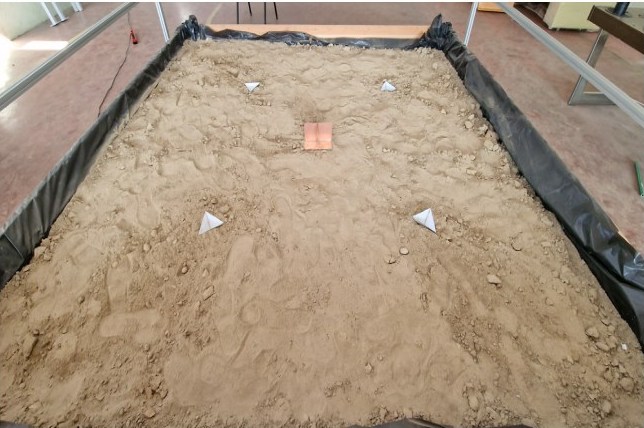
Primerjali smo tri načine zajema z georadarjem – pogled navzdol, stranski pogled in krožni SAR. Fokusiranje s povratno projekcijo hiperbole v radargramu pretvori v točkaste slike zakopanih predmetov.
Ocenjevanje iztekanja iz vodovodnega sistema s slikami SAR
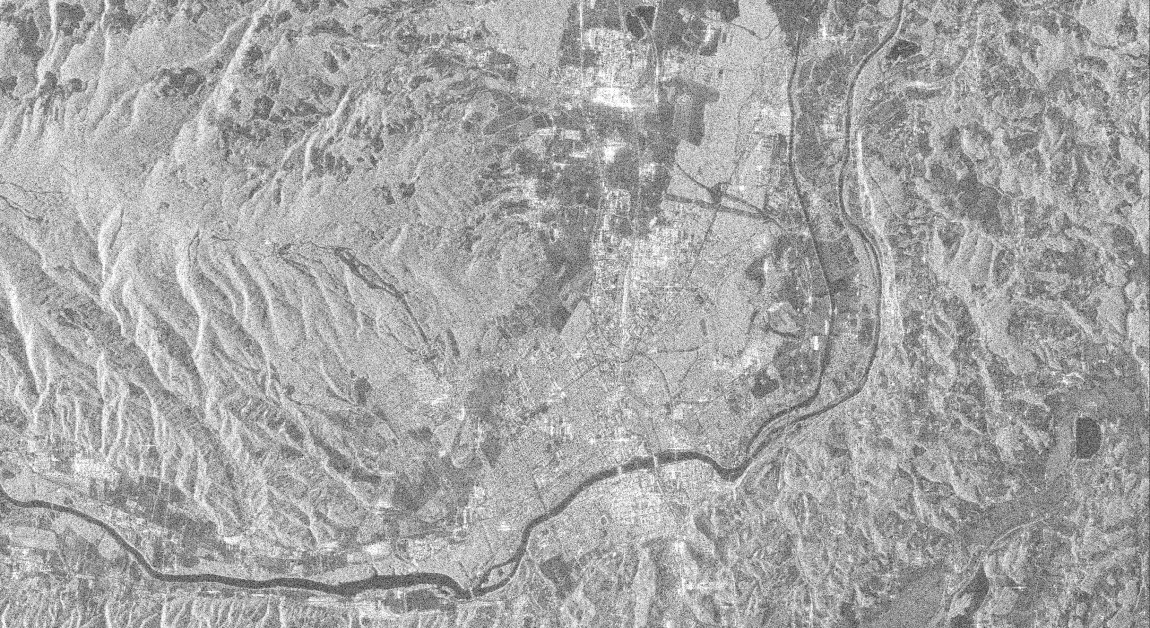
Iz polarimetričnih slik SAR satelita ALOS-2 (pas L) iščemo mesta, kjer voda izteka iz zakopanih vodovodnih cevi. Nevronska mreža s pozornostjo in Kolmogorov–Arnoldove mreže izdelajo karto verjetnosti iztekanja za celotno omrežje – kot predizbor za ciljno iskanje na terenu.
Kontrola aluminijastih odlitkov s kamero
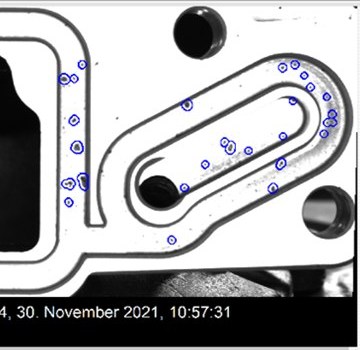
Za izdelovalca aluminijastih avtomobilskih komponent smo izdelali dva sistema strojnega vida, ki preverjata odlitke ohišij turbopolnilnikov. Program poišče pore in druge napake na opazovanih mestih ter neustrezne kose izloči iz sestavljalne linije.
Kontrola napisa Bosch s kamero
Naprava s kamero posname napis na ohišju, naš program prepozna posamezne črke in izmeri položaj napisa X in Y v milimetrih – tako preveri, ali je napis pravilen in na pravem mestu.
Odstranjevanje pegastega šuma iz slik SAR
Radarske slike SAR prekriva zrnat pegasti šum, ki otežuje njihovo razlago. Z globokimi nevronskimi mrežami ga odstranimo, robovi in podrobnosti pa ostanejo – osnova za natančnejšo analizo slik.
Agilni dvokolesni robot
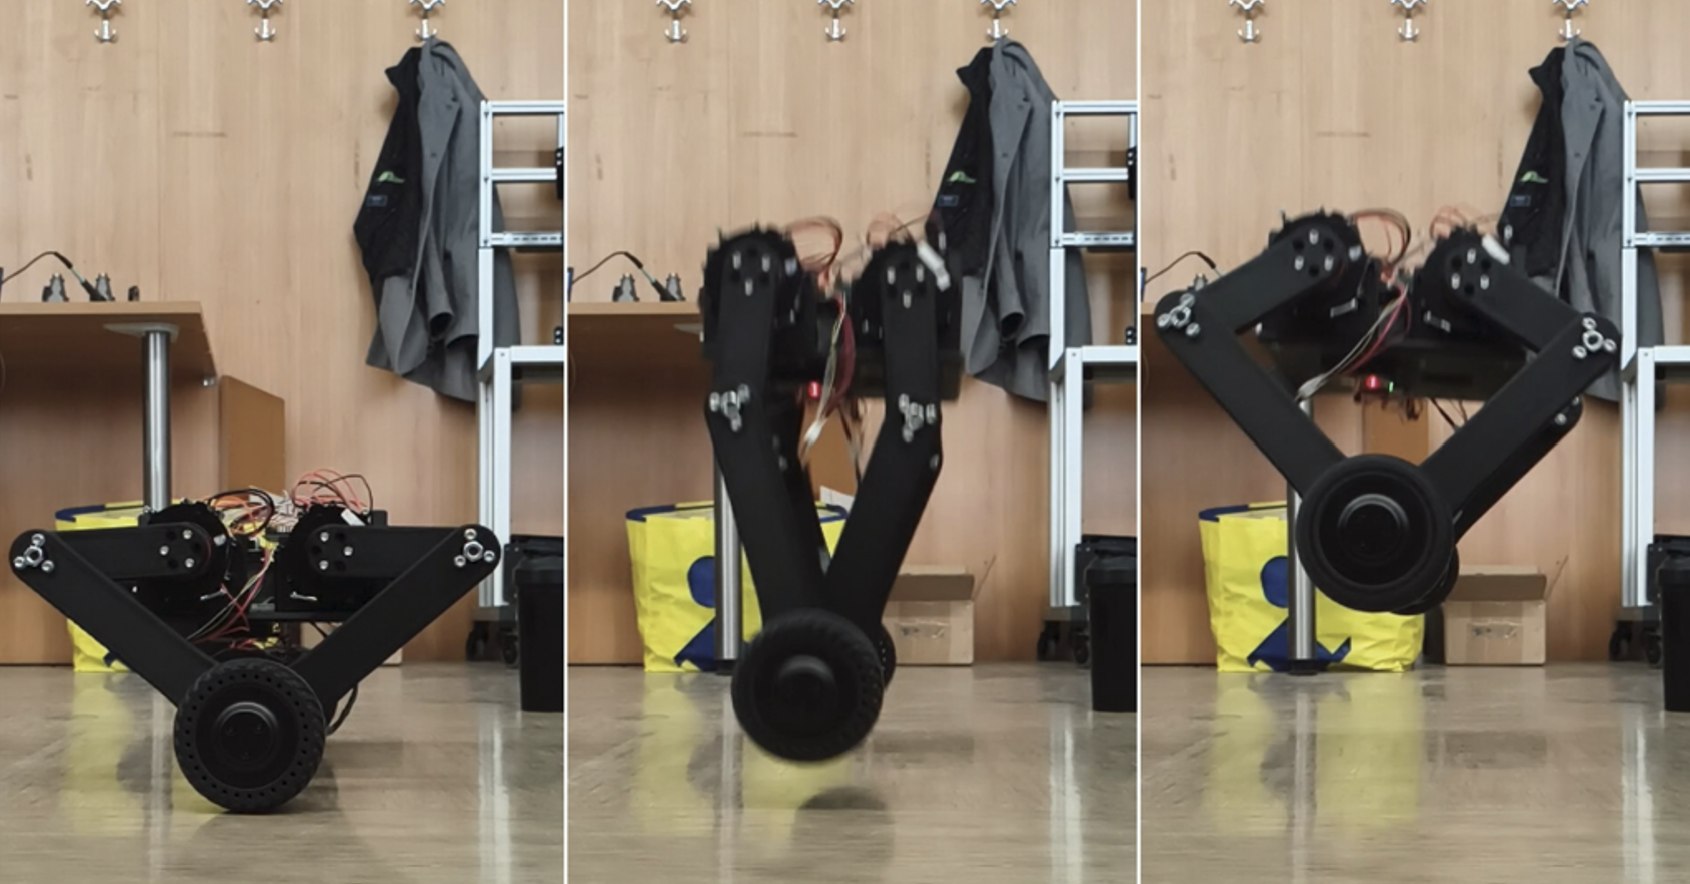
Robot se sam uravnoteži, vozi po neravnem terenu in premaguje ovire. Za ravnotežje skrbi regulator LQI na mikrokrmilniku STM32, gibljivi zgornji trup pa mu omogoča hitre manevre.
Raketa, ki pristane sama
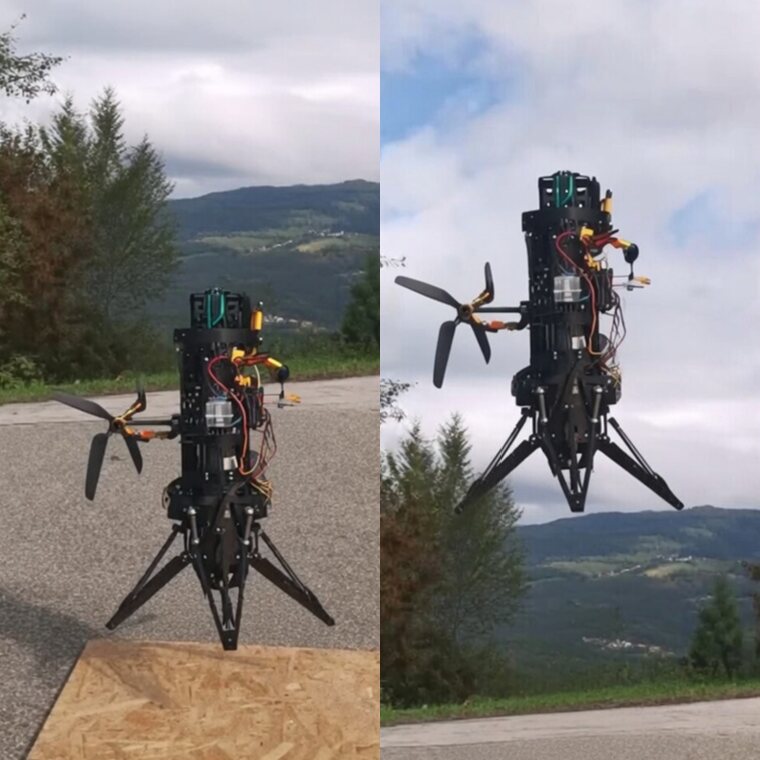
Prototip z električnim ventilatorskim pogonom (EDF) in vektorskim usmerjanjem potiska samodejno lebdi in nadzorovano pristane. Stabilnost zagotavlja kaskada regulatorjev.
OFDM radar na platformi USRP
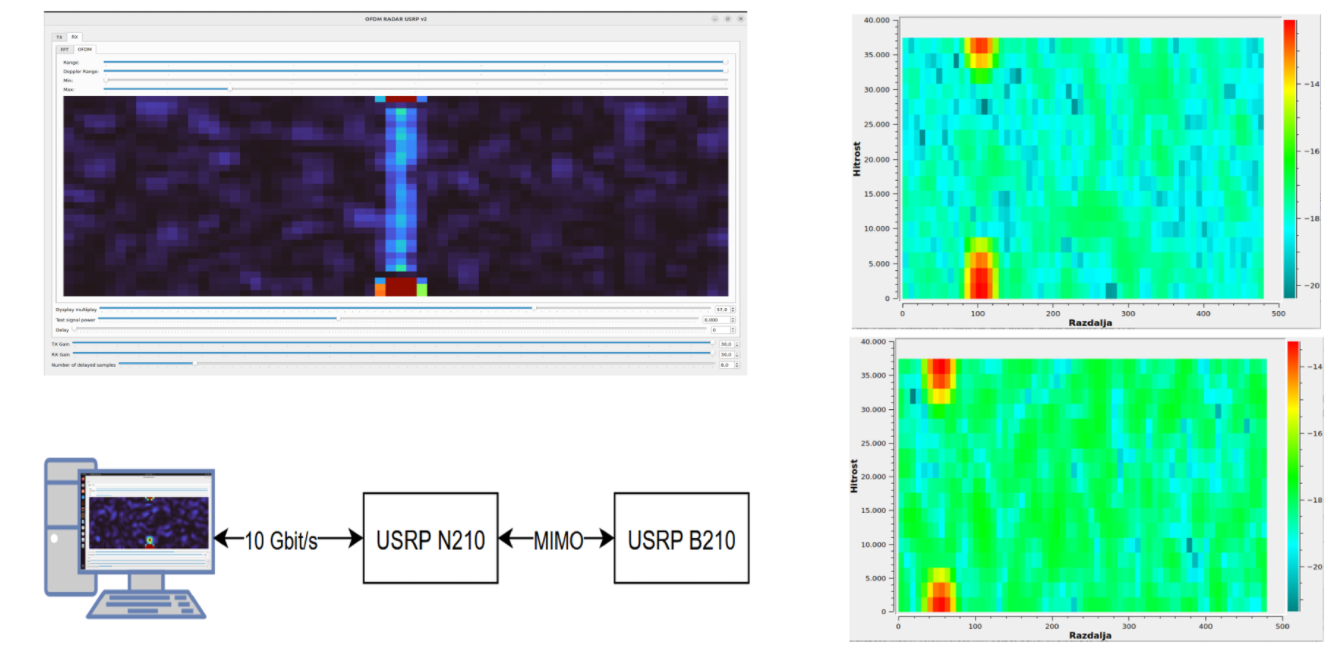
Radar, ki uporablja modulacijo OFDM – enako kot Wi-Fi in 5G. Izveden je na programsko določenem radiu USRP, zato ga lahko spreminjamo kar v programski opremi.
Lokalizacija z ultraširokopasovnim radiem
Položaj vozlišča določimo iz časa potovanja ultraširokopasovnih (UWB) radijskih signalov do nepremičnih sidrnih točk – tudi v zaprtih prostorih, kjer GPS ne deluje.
Kontakt