02.14 · Študentski projekt
Rotacijsko inverzno nihalo
Študenti so izdelali mehansko konstrukcijo s servomotorjem in nihalo uspešno stabilizirali v navpični legi.
O projektu
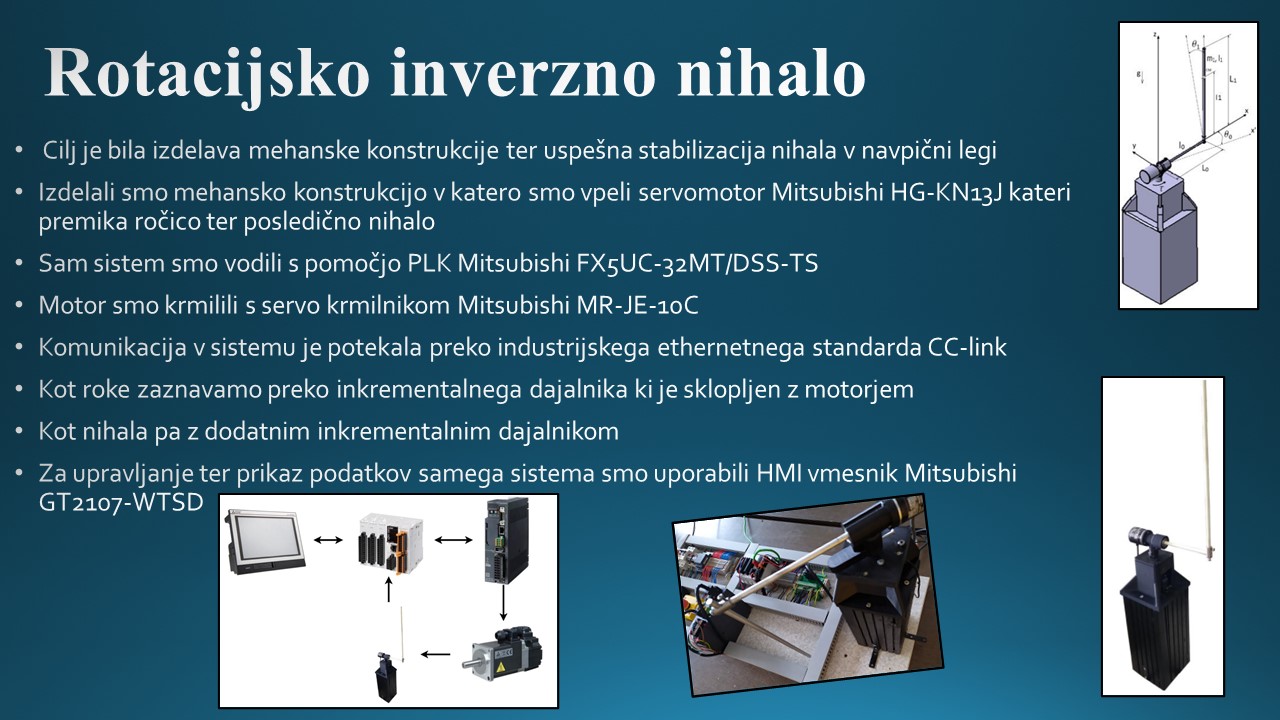
Cilj je bila izdelava mehanske konstrukcije in stabilizacija nihala v navpični legi. V konstrukcijo smo vpeli servomotor, ki premika ročico in s tem nihalo. Sistem vodi programirljivi logični krmilnik (PLK), motor pa servo krmilnik; komunikacija poteka po industrijskem ethernetnem standardu CC-Link.
Kot roke zaznavamo z inkrementalnim dajalnikom, ki je sklopljen z motorjem, kot nihala pa z dodatnim inkrementalnim dajalnikom. Za upravljanje in prikaz podatkov služi zaslon HMI.
Kako deluje
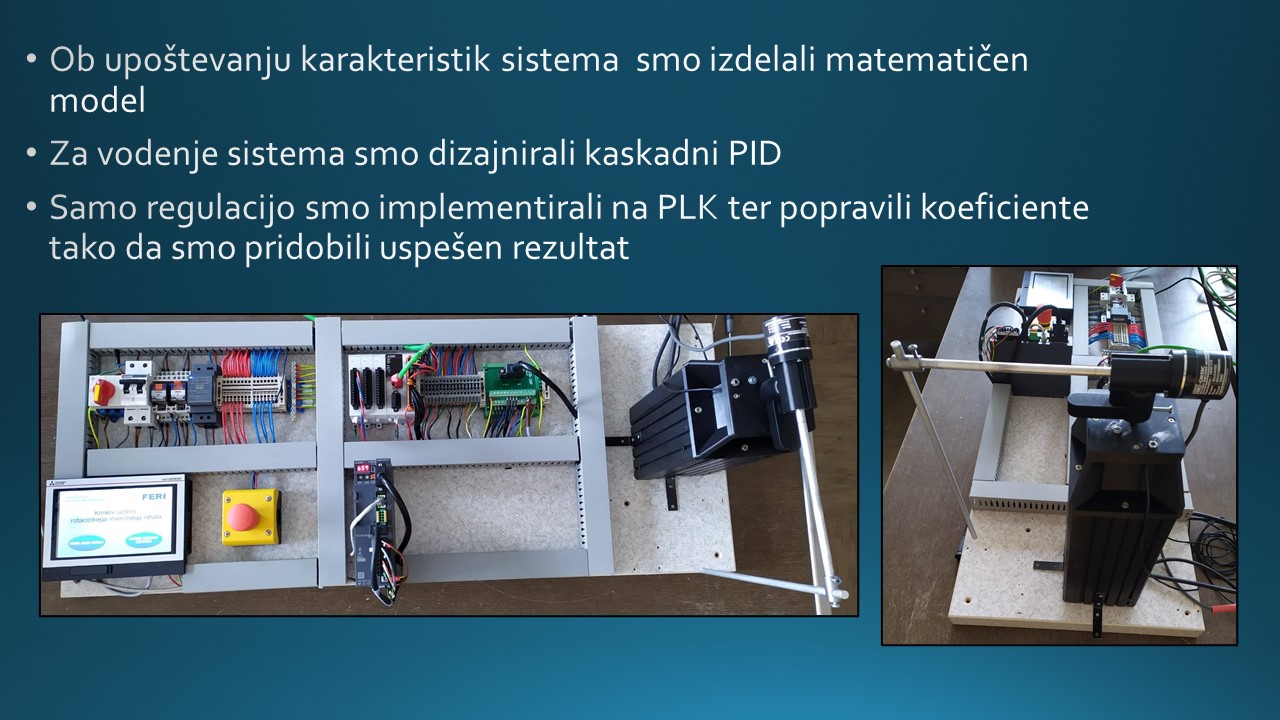
- Model: ob upoštevanju karakteristik sistema smo izdelali matematični model.
- Regulator: za vodenje sistema smo načrtovali kaskadni regulator PID.
- Izvedba: regulacijo smo implementirali na PLK in koeficiente nastavili tako, da nihalo stoji pokonci.
| Vrsta | Študentski projekt |
| Krmilnik | PLK Mitsubishi FX5UC-32MT/DSS-TS |
| Pogon | Servomotor Mitsubishi HG-KN13J, servo krmilnik MR-JE-10C |
| Senzorji | Dva inkrementalna dajalnika (kot roke, kot nihala) |
| Komunikacija | CC-Link |
| HMI | Mitsubishi GT2107-WTSD |
| Regulator | Kaskadni PID |

Predstavitev