01.1 · Raziskovalni projekt
Zaznava brezpilotnih letalnikov
Kamera in radar FMCW pri 10 GHz skupaj zaznavata drone – kamera ga prepozna, radar izmeri razdaljo in hitrost.
O projektu
Kamera in radar FMCW pri 10 GHz skupaj zaznavata drone. Kamera jih prepozna z algoritmom YOLOv8 na platformi NVIDIA Jetson, radar izmeri razdaljo in hitrost – skupaj sta zanesljivejša v različnih vremenskih razmerah.
Vsak senzor ima svoje slabosti: kamera dobro prepozna obliko predmeta, a jo ovirajo slaba vidljivost, megla in protisvetloba; radar je neobčutljiv na osvetlitev, a sam ne pove, kaj je predmet. Združevanje obeh virov informacij daje zanesljivejšo zaznavo.
Kako deluje
- Kamera zajema sliko, detektor YOLOv8 na vgrajeni platformi NVIDIA Jetson v njej poišče in označi drone.
- Radar FMCW pri 10 GHz oddaja frekvenčno modulirani signal in iz odboja izmeri razdaljo ter radialno hitrost cilja.
- Fuzija poveže zaznave obeh senzorjev, tako da sistem dron zazna tudi, ko eden od senzorjev odpove.
| Vrsta | Raziskovalni projekt |
| Povezano delo | Magistrsko delo, 2025 |
| Področje | Strojni vid · Obdelava radarskih signalov |
| Senzorji | Kamera, radar FMCW 10 GHz |
| Strojna oprema | NVIDIA Jetson |
| Algoritem | YOLOv8 |

Radarski sistem in odziv na dron

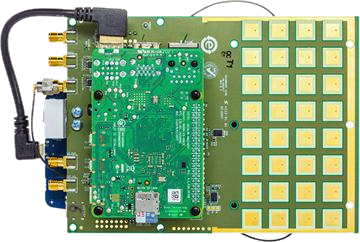
Na sliki je radarska plošča s fazno krmiljeno anteno in oblikovalnikom snopa ADAR1000 podjetja Analog Devices – štirikanalnim oblikovalnikom snopa za pas X in Ku (8–16 GHz). Z nastavljanjem faze in ojačanja posameznih anten elektronsko usmerja radarski snop, brez mehanskega vrtenja antene.
V ozadju je odziv radarja na dron v range-Doppler prikazu: vodoravna os je radialna hitrost, navpična razdalja. Obdelava MTI (angl. moving target indication) odstrani odboje mirujočih predmetov okoli ničelne hitrosti, zato dron izstopa kot svetla točka. Ob njej se zaradi vrtenja propelerjev pojavijo še vodoravne črte mikro-Dopplerja.