01.11 · Magistrsko delo
Lokalizacija z ultraširokopasovnim radiem
Položaj vozlišča določimo iz časa potovanja ultraširokopasovnih (UWB) radijskih signalov do nepremičnih sidrnih točk – tudi v zaprtih prostorih, kjer GPS ne deluje.
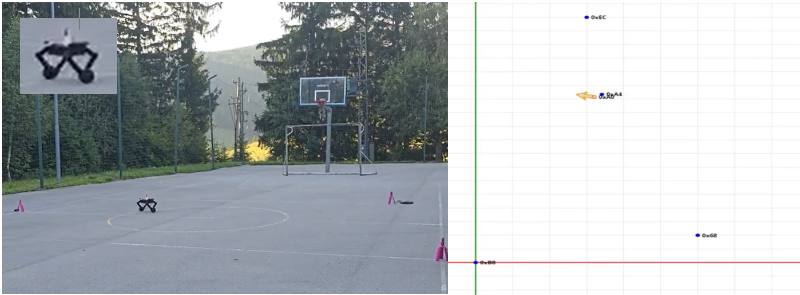
Ponazoritev · razdalje do sider → ocena položaja z WLS
O projektu
Položaj vozlišča določimo iz časa potovanja ultraširokopasovnih (UWB) radijskih signalov do nepremičnih sidrnih točk – tudi v zaprtih prostorih, kjer GPS ne deluje.
Ultraširokopasovni radio oddaja zelo kratke impulze, zato lahko sprejemnik čas njihovega prihoda določi zelo natančno. Iz časa potovanja signala dobimo razdaljo do posameznega sidra. Z razdaljami do več sider je položaj robota določen kot presečišče krožnic okoli sider.
Kako deluje
- Sidra so postavljena na znanih, nepremičnih položajih okoli območja vožnje.
- Merjenje razdalj: vozlišče na robotu z UWB impulzi izmeri čas potovanja signala do vsakega sidra in ga pretvori v razdaljo.
- WLS (uteženi najmanjši kvadrati) iz vseh razdalj izračuna položaj, ki se meritvam najbolje prilega; zanesljivejše meritve dobijo večjo utež.
- Filtriranje: na posnetku so prikazani tudi kalibracija ter filtra EKF in UKF, ki gladita zaporedje ocen med vožnjo.
| Vrsta | Magistrsko delo |
| Področje | Daljinsko vodenje · Navigacija |
| Tehnologija | Ultraširokopasovni radio (UWB) |
| Meritev | Čas potovanja signala do sidrnih točk |
| Ocena položaja | WLS, filtra EKF in UKF |